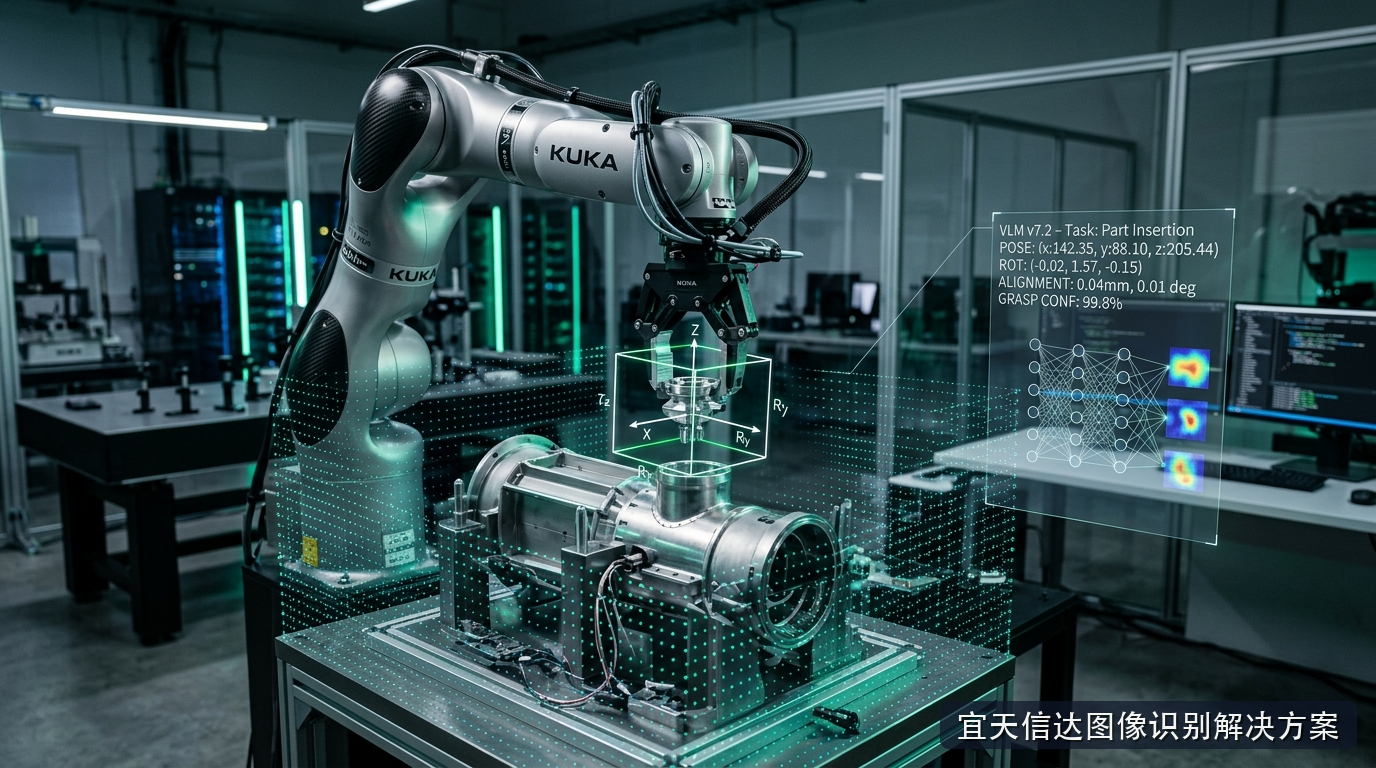
在高端航空航天动力总成、半导体晶圆装配以及新能源汽车核心驱动电机的精密制造流水线上,工业机器人正在经历从以往结构化示教复现向自主具身智能感知的根本性跨越。在传统的自动化产线中,机械臂的运动轨迹通常被刚性绑定在由精密治具固定的标准三维空间坐标系上。然而,随着定制化柔性制造与多型号混线生产成为常态,工件在传送带或托盘上的轻微位移、金属切削反光引发的光影突变,以及机械手爪闭合过程中对目标部件产生的视线盲区,极易导致传统视觉定位系统产生致命的几毫米误差,进而诱发卡死甚至贵重零部件碎裂事故。
突破这一瓶颈的关键,在于构建一种能够同时理解复杂自然语言装配指令、动态感知空间连续因果关系,并在微秒级时间内推演出高精度几何位置的新型感知范式。随着多模态大模型在视觉推理领域的爆发式外溢,融合了紧凑端侧视觉语言模型(VLM)与显式空间几何表征的具身感知架构,正在重写精密 图像识别定制开发 的工程边界。
从二维平面像素到空间因果几何:装配机器人微观视觉的感知鸿沟
过往主流的工业相机与机器视觉检测算法,几乎完全建立在二维像素平面的投影图分析之上。算法通过卷积特征提取器定位圆形孔洞、边缘倒角或印刷轮廓,再利用透视变换矩阵(PnP)反算物体在相机坐标系下的三维平移与旋转。然而,当镜头距离待装配工件不足三十厘米时,透视畸变被急剧放大。特别是针对具有高反射特性的精密金属柱销或复杂齿轮箱内部盲孔,单一光照角度产生的镜面耀斑会直接将真实物体的几何交界彻底冲刷殆尽。
更深层次的技术死角在于‘时空因果推理的缺失’。传统二维目标检测器将输入图像视为静态孤立的阵列,无法感知装配动作在时间轴上的物理延续。例如,当机械爪夹持套筒靠近定位销钉时,手爪结构件本身不可避免地会遮挡销钉的三分之二以上区域。二维检测系统在此时往往由于特征丢失而发生跟踪丢失或坐标剧烈抖动,最终导致机械臂在最关键的插拔阶段陷入停顿。将感知升维至连续的三维空间隐式场,是实现毫秒级自适应闭环控制的唯一途径。
连续三维神经辐射流形与六自由度位姿自适应回归机制
新一代感知系统在算法底层摒弃了离散离线的二维特征匹配模式,转而构建面向工件表面连续几何流形的动态神经场。系统依托布置在工作站上方的多目高速立体相机群,以微秒级时间同步采集目标操作区域的多视角图像流,并在微观空间中自发构建高密度的三维高斯泼溅(3D Gaussian Splatting)点元。
在此表征体系中,装配组件不再被简单离散化为稀疏的关键点,而是被建模为由数万个带有空间协方差矩阵、表面反射率梯度与连续深度信息的椭球概率基元。当机械爪带着工件在三维空间中运动时,几何流形回归网络能够以微分形式持续追踪目标与基准装配座之间的相对位姿。通过引入可微分的刚体变换动力学约束,六自由度(6-DoF)的平移精度被极限收敛至零点零五毫米以内,旋转角度误差控制在零点零一度的极高水准。即使遭遇强烈的光源闪烁或表面大面积油污反光,空间流形的固有几何拓扑依然能稳定引导机械爪平稳下压,为实现极高成品率的 视觉缺陷检测 与精密组装提供了深层保障。
为了解决机械臂高速运动引起的结构微振动与镜头外参动态漂移,算法层嵌入了基于卡尔曼滤波与仿射李群代数的实时位姿平滑补偿器。该补偿器在每个伺服周期内对比实测重投影误差与末端编码器反馈,动态反解出装配基座的瞬时微米级弹性形变量,并对视觉坐标施加亚像素级的前馈校准。这种高频双向校准消除了由于龙门机床震颤带来的坐标飘移,确保了极高刚性条件下的长周期自适应稳定。
端侧视觉多模态大模型的自适应注意力稀疏化与算子熔断
在复杂的工业车间环境中,高精度的三维感知模型往往伴随着数亿甚至数十亿的参数规模。如果将海量的高清图像流上传至中央算力服务器进行推理,传输延迟与网络抖动会彻底破坏装配机器人的实时伺服周期(通常要求控制循环在二十毫秒以内)。必须将视觉感知模型深度裁剪并部署于紧邻机械臂底座的国产异构计算终端之上。
系统在端侧集成了一套专为工业微距视觉优化的轻量化VLM推理引擎。该模型在输入层前置了动态空间注意力稀疏化算子:通过对连续视频帧进行光流能量差分研判,网络仅将发生物理交互的局部装配接触面划入深度自注意力计算网格,而将静态背景区域的标记进行大幅稀释与硬件级熔断旁路。这种动态稀疏策略使得显存访存开销骤降百分之七十以上。结合在异构NPU上的深度算子融合技术,高动态三维位姿估计的整机端到端耗时被稳固锁定在十二毫秒,让机械臂在整个微距运动轨迹中拥有了极其迅敏的视差反应能力。
高反光与微弱纹理干扰下的闭环抓取鲁棒性实证
在某航空发动机燃油喷嘴微型卡簧装配的真机压力测试中,该感知管线展现出了卓越的抗扰动工业韧性。该卡簧直径仅有八毫米,表面经镜面抛光处理且倒角弧度极为复杂,传统视觉系统在此工位的对齐一次成功率长期在百分之七十左右徘徊,频繁依赖人工干预复位。
接入端侧三维空间具身感知系统后,机器人在经历连续四十八小时无间断高频装配运转中,累计完成一万两千次复杂微小零部件的盲孔插拔操作,整体定位与对齐成功率跃升至百分之九十九点九二。当测试人员在机械手运动路径中人为施加部分遮挡物或骤然改变投光角度时,几何空间场在三毫秒内完成遮挡区域的因果补全,机械臂未发生任何一次降速卡顿或硬碰撞。这一工程成果确立了端侧空间视觉多模态大模型在极端严苛制造业中的实用标杆,制造企业可通过 获取定制方案 进一步了解这一微架构在自身产线上的深度移植实操。
在更为复杂的连续倒装与盲插工况下,端侧感知模型还通过引入触觉-视觉多模态因果校验环,实现了对接触力超限的毫秒级预警拦截。当视觉估计的几何贴合面与末端六维力传感器的阻抗法向力发生小于百分之五的偏角不一致时,控制器能够自发在微观切平面施加螺旋摆动搜索,在零损伤的前提下完成柔顺咬合,为极端复杂的精密工程组装树立了崭新的可靠性灯塔。