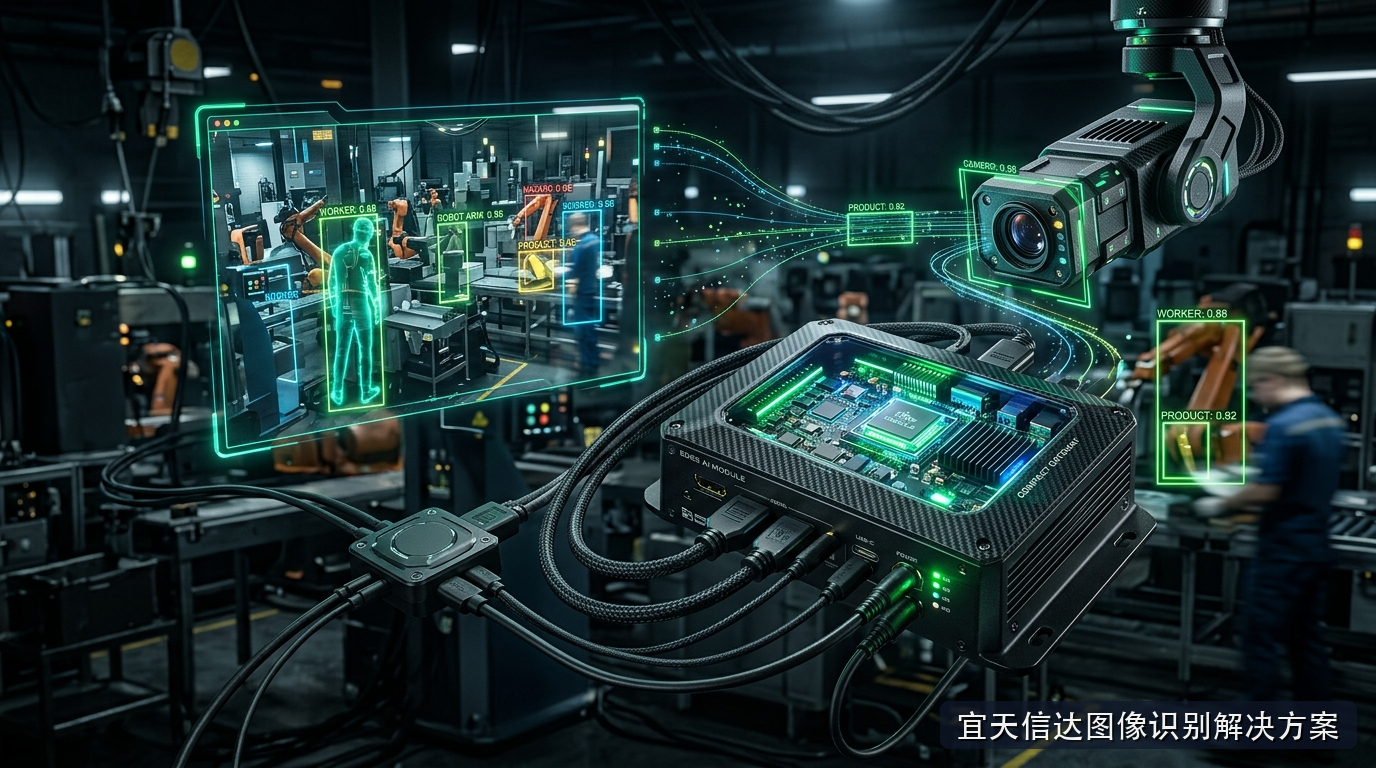
在现代高度自动化的智能制造物流中心、3C精密电子柔性装配线以及食品药品高速包装流水线上,高动态物品视觉分拣系统正在经历从单一规则几何匹配向多模态具身智能感知的深刻范式转变。在以往的工业分拣作业中,流水线传送带通常以每秒一点五米甚至更高速度持续运转,传统二维工业相机在高速频闪光源与机械震颤的复合干扰下,极易产生严重的运动模糊与亚像素级别边缘弥散。机械臂或高速并联蜘蛛手若无法在数十毫秒的极短窗口期内锁定目标物品的准确空间位姿,就会导致抓取打滑、包装碰撞破损甚至产线急停停机。
突破这一动态分拣物理极限的核心路径,在于构建一种兼具深层跨模态语义理解能力与亚毫秒级几何响应特性的新型感知系统。随着视觉多模态大模型技术的蓬勃发展,融合了轻量化端侧视觉语言模型(VLM)与动态时空注意力稀疏化机制的边缘感知微架构,正在大幅拓展高端 图像识别定制开发 的工程边界。
高速传输与频闪扰动交织:高动态微距视觉的感知退化难题
传统工业机器视觉检测系统普遍采用固定的图像采集与处理流程:工业相机触发硬件外触发信号完成曝光,图像帧经千兆网总线传输至工控机内存,随后调用传统的轮廓提取、霍夫变换或轻量级卷积网络定位目标边界框。然而,当工件在微距视差条件下处于连续加速、姿态翻滚或相互局部重叠状态时,这种串行处理逻辑迅速暴露出难以适应的局限性。
传送带表面橡胶颗粒与金属反光在频闪LED光源照耀下,产生强烈的高频镜面噪波。这些噪波在微距镜头下被进一步放大,直接淹没了精密电子元器件表面细微的针脚边缘与倒角轮廓。同时,当多个不同规格的包裹或组件在输送线上紧密相邻甚至部分堆叠时,传统二维检测框由于缺乏空间时序上下文认知,极易将两个邻近物体的边缘错误熔合为单一几何连通域,导致下游抓取轨迹规划算法输出错误的抓取中心坐标,造成严重的误抓或漏抓事故。构建具备连续物理因果推理能力的端侧视觉模型势在必行。
动态时空注意力稀疏化与局部微距视差补偿机制
新一代端侧具身视觉系统在感知前端引入了动态时空注意力稀疏化机制。传统的稠密注意力机制在处理连续视频流时,每一帧图像的所有视觉标记(Visual Tokens)都需要参与全局自注意力矩阵运算,产生巨大的二次方计算复杂度与显存带宽开销。然而在实际工业分拣场景中,绝大多数背景传送带区域在时空维度上呈现出高度冗余与平稳流动的特性,真正包含关键物理交互信息的仅仅是工件及其邻近微观接触边缘。
系统通过构建轻量级运动显著性预测分支,在像素输入的第一阶段对连续帧之间的光流能量张量实施硬件级粗筛。对于运动能量低于设定阈值的静态背景网格,注意力计算通路被直接旁路截断;算力资源被高度倾斜并聚焦在具有高阶运动加速度、位姿翻转与微距视差的局部交互微区域。在这种动态稀疏调度机制下,端侧多模态模型的计算负载降低了百分之六十五以上,同时依托多目双目立体视觉特征交叉融合,系统能够在五毫秒内精确解算出目标在动态传输过程中的三维深度微差,为实现超高精度的 视觉缺陷检测 与动态抓取控制奠定了数学基石。
为了进一步消除传送带机械抖动引起的高频视差抖动,算法层设计了基于李代数仿射变换的时序平滑滤波器。该滤波器在每一个视觉处理时钟周期内,对比连续三帧的特征点运动矢量与流水线编码器反馈的位移增量,自适应抵消横向与纵向的微小高频位移偏差。即使分拣流水线遭遇电网电压波动引起的电机瞬态顿挫,视觉输出的三维坐标流依然保持高度平稳连续,有效杜绝了机械爪因视觉坐标跳变产生的末端抖颤。
国产异构NPU微架构上的汇编级算子融合与亚像素回归演进
将包含数亿参数的具身VLM模型部署在紧邻工业相机与机械臂底座的国产嵌入式边缘计算模组上,必须跨越极为苛刻的功耗预算与内存带宽瓶颈。工业现场恶劣的高温与狭小机柜空间,严禁配备高功耗的主动散热水冷服务器,整套视觉计算系统必须在低于二十五瓦的功耗窗口内稳定运行。
研发团队深入底层芯片的张量处理核心指令集,针对注意力机制中的Softmax归一化、层归一化(LayerNorm)与高维张量重排展开了全方位的编译级重构。通过将多个相邻的前向计算层直接熔合为单个硬件执行核函数,中间张量全部保留在片上高速SRAM缓存内部流转,完全免除了频繁访问板载DDR内存带来的总线延迟与发热。结合针对工业微距图像微调的亚像素热力图回归网络,系统实现了连续六自由度(6-DoF)位姿估计在单板机上十二毫秒内的极速推理,位姿旋转角度误差控制在零点零五度以内,平移坐标精度收敛至零点一毫米以内。
超高节拍工业分拣场景下的真机闭环实证
在某大型3C精密构件智能制造车间的连续带料负荷测试中,该端侧多模态感知系统展现出了卓越的工业级鲁棒性。在传送带运转速度达到每秒一点八米、每小时流转工件超过四千件的超高节拍严苛工况下,装配机器人连续稳定运行七十二小时,累计完成二十八万次微距抓取定位,抓取一次成功率始终保持在百分之九十九点九五以上。
针对不同材质工件表面的粗糙度差异,系统还集成了基于双向反射分布函数(BRDF)的动态曝光自适应反馈机制。当高反光不锈钢冲压件与哑光工程塑料工件在同一流水线上混流通过时,算法在单帧曝光周期的前百分之十时间内,由片上轻量级测光网络快速研判全局光强直方图偏度,微秒级反向触发工业相机CMOS传感器的双增益转换电路。这种软硬件协同的动态感光调节,彻底杜绝了金属局部高光拉白与塑料暗部死黑现象,使微距视差估计始终工作在高动态对比度黄金区间。
面对车间大功率设备启停造成的瞬态光源跌落、车间地面强震动干扰以及不同反光度异构工件混流等突发异常工况,动态稀疏感知模型能够在单帧时间内自主完成视差动态重校准与光照归一化补偿,未发生任何一次误判卡料或机械手空抓事故。这一前沿工程实践充分验证了紧凑型端侧多模态视觉大模型在高端智能制造流水线中的实用价值,制造企业可通过 获取定制方案 进一步了解这一高性能架构在各类工业产线中的落地部署流程。