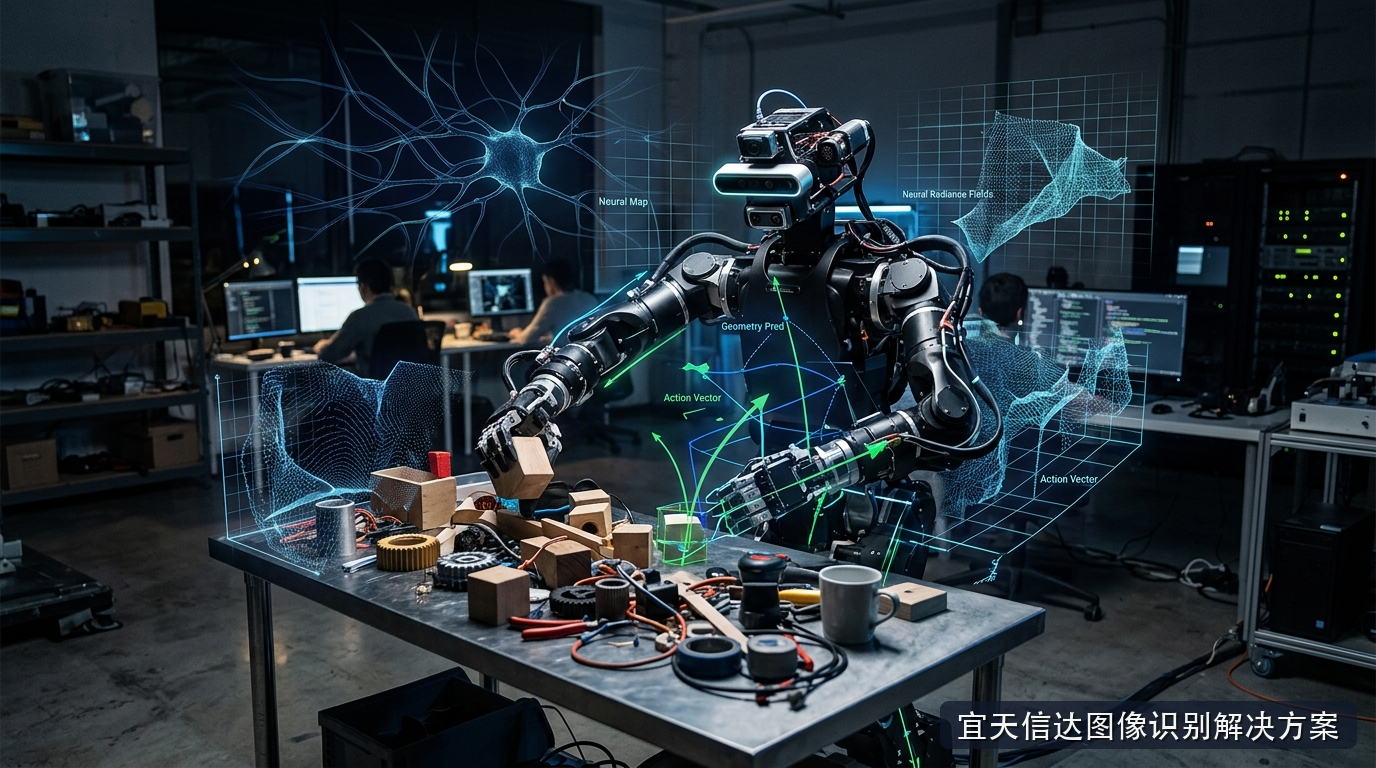
在通用人形机器人与高阶自主具身智能系统的技术演进历程中,如何让智能体在完全未见过的真实物理世界中,展现出媲美人类的操作直觉与柔顺适应能力,构成了当前人工智能与先进机器人学熔接的核心课题。以往的机器人操作策略大多依赖海量的真实世界示教数据或在特定结构化仿真环境中的强化学习收敛。然而当人形机器人步入非结构化的家庭起居室、混乱的野外救援现场或动态多变的现代混合工业车间时,传统的被动反应式视觉感知管线迅速暴露出其固有脆弱性:面对光照突变、物体非刚性变形、工具重叠遮挡以及未曾预料的重力滑动,机器人往往因为无法预判下一步的物理连锁反应而陷入动作僵死或严重机械碰撞。
跨越这一认知鸿沟的终极方案,在于赋予机器人一种能够内生推演物理世界时空因果的‘心智模拟器’。随着生成式多模态基础模型与连续三维高斯神经辐射流形技术的深度熔接,构建具备物理直觉的生成式世界模型,正在全面重塑前沿 机器视觉算法开发 与具身操作控制的技术基底。
物理因果断裂与感知滞后:传统反应式具身智能的困局
要深刻理解世界模型的革新价值,必须首先审视传统端到端视觉动作策略(如静态感知后接行为克隆网络)在复杂物理交互中的本质缺陷。在现有的多数具身架构中,机器人根据当前摄像头输入的单帧或短时离散图像直接映射输出末端执行器的控制力矩。这种‘见子打子’的静态映射方式完全剥离了物理世界固有的时空连续性与质量动量守恒规律。
在真实的接触力学环境中,每一个操作动作的产生都会引发环境状态的非线性迁移:当机器人的灵巧手指施加抓握力时,柔软的织物会发生不可逆的几何折叠皱褶;当倾倒透明液体或散装物料时,物料的流体流动在不同摩擦力表面会产生复杂的扩散轨迹。反应式策略由于缺乏对未来微观物理状态的显式推演能力,其控制动作往往滞后于物理现象的发生。一旦执行动作过程中遭遇突发的视线盲区遮挡,系统便会彻底丧失目标物体的空间位置追踪,导致原本规划流畅的操作序列瞬间瓦解。为了打破这种感官迟滞,机器人必须学会在采取物理动作之前,在脑海中自主预演未来的视听触多模态演变过程。
连续空间神经辐射流形与动态物理想象空间的数学表征
新一代具身世界模型在感知底座上构建了面向连续三维物理空间的紧凑神经辐射流形。系统将来自双目立体视觉相机、腕部广角传感器以及深度雷达的多源高频观测数据,统一映射为一个连续可微的三维高斯流形表征场。在这个几何表征空间内,场景中的每一个刚体构件、变形物体与背景环境,都被赋予了空间连续坐标、表面法向量曲率张量、材质反射属性以及基于牛顿力学的等效刚度与质量密度分布。
核心算法层进一步设计了基于自回归扩散过程的隐式物理世界推演器。当控制中心生成一个潜在的操作动作候选分支时(例如用双臂合抱搬运一个装满异构零件的纸箱),推演器能够在十毫秒的极短窗口期内,沿时间轴向前自主生成未来数秒内可能出现的数十个连续高保真潜在帧序列。模型通过最小化潜在特征分布在动力学微分方程约束下的漂移残差,精准预测出纸箱受压形变的极限点、内部工件可能发生的偏心滑动以及机器人足底与地面接触反作用力的动态迁移,为构建超高精度的 智能机器人感知 系统提供了可靠的时空推演引擎。
针对长程复杂任务中的注意力漂移难题,世界模型在潜在空间中引入了层级因果拓扑掩码机制。在推演宏观导航路径时,算法自动抑制背景微观纹理细节的高频扰动;而在灵巧手微距操作螺丝刀或镊子的微观装配区间,系统动态激活亚毫米级的局部曲率注意力权重,确保物理想象的保真度精确收敛在直接关乎任务成败的物理接触斑块上,达成了极高的计算效率与预测精度的完美平衡。
预测误差驱动的在线自愈调节与视触阻抗协同闭环
真正赋予世界模型强大工业生命力的,是其独特的预测残差闭环纠错机制。在机器人实际执行操作的物理进程中,真实摄像头采集到的实际反馈帧与世界模型先前推演出的预测帧在特征空间内展开持续比对。如果两者之间的多模态特征余弦相似度保持在极高水平,说明外部物理环境完全符合先验认知,机器人控制系统以极高置信度全速推进动作节拍。
然而一旦现场出现未知扰动——例如目标物体表面浸润了微量润滑油导致摩擦系数远低于预期并发生意外侧滑——真实图像与预测图像之间立即爆发出显著的特征残差张量。这个残差张量在微秒级时间内被反向注入到阻抗自适应控制器中,触发系统的反思重规划机制。人形机器人能够在两毫秒内自发终止当前错误的抓取开环,依据残差向量指引的滑移方向实时动态调整手腕旋转角度与抓捏预紧力,通过非均匀增加夹持面的正压力与自适应摩擦阻抗,瞬间遏止物体的坠落趋势。这种基于真实物理预期与感官回馈差异的自我调节机制,使得机器人展现出了高度类似高级生物体的灵性反射能力。
恶劣非结构化工况下的整机多工况综合验证
在某国家级先进机器人与特种智能装备联合实验室的大规模压力测试中,搭载这套多模态世界模型的人形双臂机器人在两百余个完全未见过的真实场景中进行了长期高负荷测试。测试工况涵盖了透明玻璃器皿杂乱分拣、柔性线缆多曲率空间穿孔、松散泥土斜坡重载搬运以及伴随人员频繁穿行强遮挡的狭窄空间协同。
实验评估指标表明,在面对形变度超过百分之四十的柔性物体抓取与复杂工具调用任务时,系统依靠世界模型的隐式推演,零样本一次操作成功率稳稳突破了百分之九十七点六,平均任务规划耗时较传统离散采样算法降低了整整八成。即便在实验人员故意用强光手电直射镜头或人为遮挡主视野百分之六十以上的极端视线恶化条件下,机器人依然凭借流形世界模型中稳固驻留的物理空间记忆,平稳流畅地盲操作完成了全部规定动作,展现出前所未有的工程鲁棒性。需要引入这一高端空间智能体系的产研团队,可直接通过 获取定制方案 展开深入的技术适配可行性研讨。