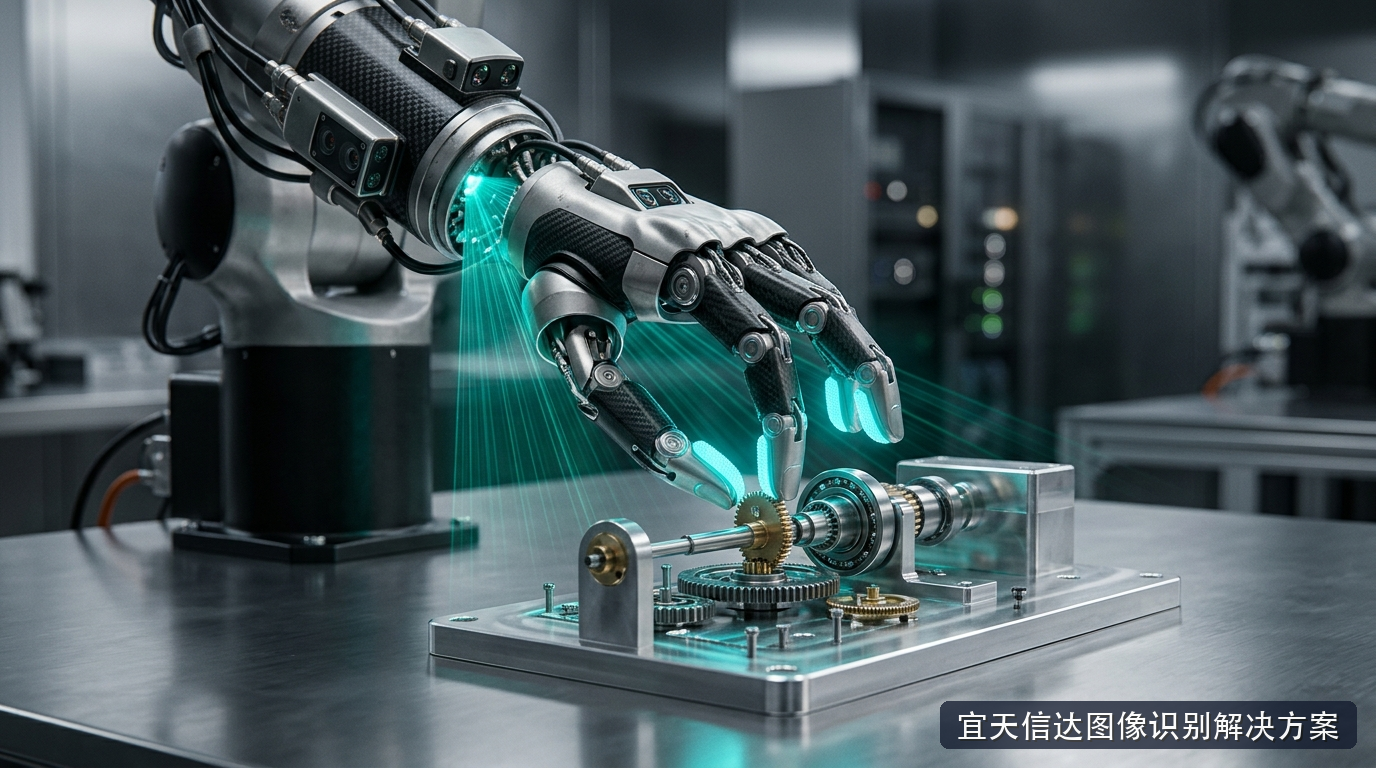
在通用人形机器人与灵巧操作机械臂迈向高端装备试制线的过程中,如何让多指末端在复杂狭小的工装夹具内完成齿轮啮合、微型轴承压装与柔性线束卡接,是近两年机器人学与计算机视觉融合的前沿阵地。传统产线自动化依靠工业示教与预设固定点位运动,一旦来料尺寸存在几十微米的公差漂移,或者工件表面反光导致结构光定位产生两毫米跳动,刚性机械手指便会引发机械卡死或零件崩角损毁。在非结构化动态装配环境下,被动式的几何匹配方案已经触及天花板。
近期的工业探索将突破口转向端到端视觉-语言-动作(Vision-Language-Action,VLA)大模型与高频触觉传感的深度交织。通过将多视点图像流、自然语言工艺指令与多维触觉指尖张量映射至统一动作潜空间,机器人能够像熟练装配工那样边看、边摸、边调整姿态,为新一代 机器视觉算法开发 打开了全新的动作生成维度。
自遮挡盲区与接触瞬态突变:精密工装下的操作死结
精密机械装配面临着严峻的视线遮挡物理局限。当机械手五指抓握小型行星齿轮伸入箱体内部对准花键轴时,手腕连杆、驱动关节与工装外壁会挡住上方全局监控相机的视线;即便在小臂末端安装微型眼在手(Eye-in-Hand)传感器,伴随手指逐步贴紧零件表面,接触缝隙的有效视场也会被彻底压缩为狭长的阴影死角。在失去光学视距测量的关键两毫米行程内,依赖静态纯视觉识别的定位算法瞬间失去参考标靶。
接触力学的非线性迟滞特性更加剧了控制震荡。机械手指在接触金属边缘的瞬间,接触面的法向压力与摩擦力会呈现阶跃式突变。很多研发团队在测试中发现,如果仅依靠两百毫秒周期的宏观视觉伺服驱动动作,控制回路在收到滑移图像反馈时零件早已经脱手掉落;若单纯依赖机械臂腕部六维力传感器,又难以解耦各个独立指节受力分配,导致多指协同力矩互相拮抗。要打破这种感官脱节,系统必须在更底层的空间表征空间建立视觉与触觉的深层同构。
空间几何投影与高频微型光触觉潜空间交叉对齐
解开遮挡盲区的关键在于视触觉信息的同频共振。新一代装配中枢在机械手每个指尖嵌入了基于柔性凝胶弹性体与微型CMOS芯片的视触觉传感器(GelSight类方案)。当指尖触碰工件表面时,内部标记点阵列的位移畸变场能够以每秒两百帧的高频吐出微观接触面的接触几何曲率张量、滑移矢量与切向剪切应力分布。这些高频触觉切片如同指尖延伸出的微观触角,在毫秒级瞬态捕捉微小的界面力学跃变。
算法网络将双目深度相机的全局三维点云与指尖微观高频形变图谱送入统一的空间交叉注意力变换器。在零件即将进入遮挡区的前序运动阶段,全局立体视觉构建的工件外部三维边界框与抓取姿态估计作为先验条件输入;当机械手指逐步合拢形成局部物理遮挡后,注意力权重平滑倾斜向高频指尖触觉特征,依靠接触面法向量连续微分逆向推演零件在盲区内的三维位姿演化,为复杂场景下的 智能机器人感知 提供了连贯的空间运动连续性保障。
为了遏制多指协同过程中的累积漂移,模型在潜特征空间中引入了刚体物理动量守恒与防滑摩擦锥约束。当某个手指检测到局部切向力超过静摩擦临界阈值五毫秒内,自回归扩散策略解码器自主生成反向微步进抓夹动作,动态配平各个接触斑块的法向载荷,确保零件在盲插过程中的轴线偏角始终锁定在零点零五度安全容差以内。多源几何约束将多指协调解耦为显式物理约束求解,规避了纯黑盒网络输出动作发散的风险。
自回归扩散策略低时延推理与片上张量并行加速
在端到端动作输出侧,高维连续关节力矩回归面临计算耗时与稳定性的严苛权衡。系统选用基于分步去噪的条件扩散策略(Diffusion Policy)生成机械手各自由度的瞬态运动轨迹,通过十步快速反向采样在特征空间内平滑求解接触力矩分布。相较于传统强化学习的单步前向网络,扩散机制展现出优异的多峰动作分布建模能力,在遇到装配孔位偶发毛刺阻挡时能够自发探索多条微幅旋转轻推路径,绕开运动死锁。为了避免手指在金属接触面发生高频自激微震,扩散解码器在末级引入了基于速度阻尼项的平滑滤波,把关节加速度冲击限制在安全载荷范围之内。
为了满足工业控制回路对硬实时的苛刻要求,自研团队在国产边缘智能计算模组上对多模态骨干网络实施了汇编级张量重排。系统把图像特征提取、触觉潜变量映射与扩散去噪循环熔合成单个常驻显存流水线,规避了中间张量在主机内存与加速卡之间的跨总线搬运开销。多路触觉信号的零拷贝驱动直接由专用物理通道旁路送达张量处理核,消除了传统中间件的内核上下文切换抖动。整套多模态控制管线在二十瓦低功耗工况下稳定维持六十赫兹以上的轨迹推理刷新,端到端控制响应延迟压进十六毫秒,契合高精度自动化流水线的生产节拍。
航空精密减速机柔顺装配工况高负荷实测检验
在某航空传动设备试制车间的连续高负荷组装试验中,搭载该套端到端触视觉VLA系统的双臂机器人对结构复杂的双环行星减速器开展了多批次全自动组装。测试工序包含微型滚针轴承压入、行星架异形销轴盲孔对准以及极薄弹性挡圈嵌装等六道高难度装配环节,工件初始放置位置人为施加了正负三毫米的随机平移与正负五度的空间倾斜扰动。
实测统计数据显示,在全程未设置人工固定机械夹具定位的前提下,系统依靠指尖微光触觉与立体视觉的实时自适应互补,复杂装配任务一次对接成功率达到百分之九十八点二,装配过程中的零件刮擦划伤率较常规力控方案直降九成。即便现场照明光源剧烈闪烁或视线遭遇百分之七十严重动态遮挡,机械手指依然凭借稳固的接触几何感知平稳完成轴孔装配。需要探索柔性装配与具身移动操作深度落地的自动化产线研发团队,可通过 获取定制方案 展开深入的技术可行性对接。