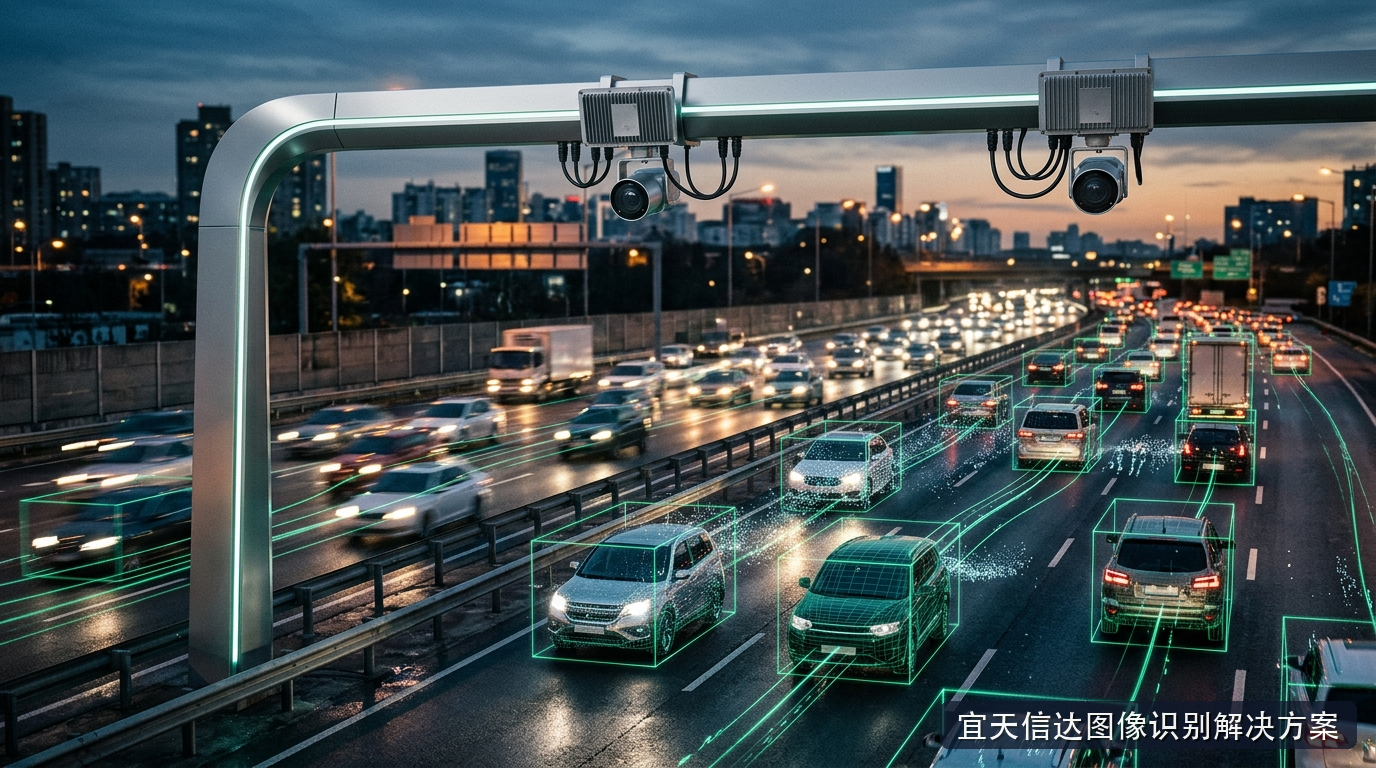
在以高阶车路云一体化与数字孪生城市交通为代表的智慧交通建设中,路侧全息感知边缘计算单元(MEC)被视为自动驾驶车辆拓展视距盲区、提升路网通行效率的千里眼。在双向八车道的繁忙城市高架快速路与枢纽立交桥上,路侧感知系统需要在高车速、高密度的车流穿梭中,实时连续追踪每一辆机动车、非机动车的三维空间坐标、物理航向角、瞬时速度矢量以及变道加塞意图,并将结构化交通要素以低时延广播给智能网联汽车终端与城市交控大脑。
然而真实的道路户外物理工况对感知算法的鲁棒性提出了严苛考验:夏季暴晒下金属龙门架发生微米级热胀冷缩导致传感器视轴偏转、突发团雾与特大暴雨致使可见光相机视线彻底模糊、夜间无照明路段对向远光灯引发严重白光过曝。如何把毫米波雷达全天候测距测速的物理穿透优势,与超高清光学摄像机的语义识别和微观轮廓能力无缝熔接,成为新一代 智能视频分析 技术攻关的关键分水岭。
立杆扰动漂移与异构时空异步:路侧多传感器融合的物理死角
路侧多传感器系统的首要痛点,来自于严酷自然环境对刚性几何标定关系的持续破坏。传统方案在项目验收时通过人工爬杆借助激光测距仪与棋盘格标定板完成相机与雷达的静态外参对齐。然而在城市高架桥梁上,重型货车通行引起的桥体持续低频机械震颤、季节交替高达数十度的昼夜温差,会导致十米挑臂立杆产生数毫米至数厘米的不可逆微小弯曲扭转。
在百米乃至三百米的远距离探测视距下,仅仅零点三度的立杆微小俯仰角偏差,在空间远端投影到路面就会演变成超过两米的横向与纵向几何位移误差。这直接导致系统将原本行驶在内侧快车道上的车辆,在算法世界里错误投影至邻近车道甚至跨越中间隔离护栏,产生灾难性的虚假碰撞预警与轨迹跳变。如果每次微小漂移都要封闭道路派工程车人工登高重新标定,运维成本将不可持续。
时空维度的严重异构异步则构成了另一重障碍。路侧高动态千万像素相机的输出帧率通常为二十五或三十帧,而七十七吉赫兹长距离毫米波雷达通常以十至二十赫兹频率吐出稀疏点云和目标簇。两者的曝光起始时刻、采样时钟晶振源以及底层总线传输延迟存在不可避免的毫秒级时相抖动。若在车辆以每小时一百二十公里疾驰时直接粗暴地进行空间刚性投影配对,前后两张数据帧之间就会拉开近一米的物理视差错位,使得雷达测速矢量与图像目标框互相拉扯分离,融合精度大打折扣。
无监督轨迹关联引导的自适应外参在线动态校准
打破几何漂移僵局的核心,在于让算法系统具备在无人干预下利用常态化交通流自主反思校准的内生能力。新一代路侧智能感知中枢构建了基于时空互信息高维关联的无监督动态外参在线校准网络。系统在后台长期驻留一个轻量级外参监控线程,持续读取正常通行车辆在雷达视场中的多普勒速度连续航迹与在图像视场中检测到的三维包围框底部接地点轨迹。
算法利用海量移动车辆在空间物理路面上构成的刚体位移连续性约束,在滑窗时间域内构建基于李群李代数的可微位姿优化方程。通过持续压减雷达空间目标点在相机透视投影矩阵变换后与光学三维几何边界框中心线的投影残差分布,系统以一分钟为周期动态补偿六自由度外参旋转矩阵的微小形变偏移,将整个使用寿命周期内的投影像素重合误差稳定控制在一点二个像素以内,彻底摆脱了昂贵繁琐的人工定期爬杆复检,为推进大范围 图像识别定制开发 在智慧城市感知网的落地扫清了关键运维路障。
在时钟对齐层面,边缘机顶盒内置了硬件脉冲对齐同步触发时钟发生器,并辅以卡尔曼滤波状态外推补全。系统在雷达稀疏点云与视频帧到达边缘计算核心的瞬间,利用目标运动学微分方程对前后帧时间戳进行微秒级插值对齐,在物理信号源头上彻底消除了时间抖动引起的相对运动错位。
特征层密疏跨模态注意力融合与超远视距厘米级航迹平滑
传统的雷视融合大多停留在目标级后处理阶段:各自独立输出检测框,再拿交并比(IoU)做简单的距离匹配。在雨雪恶劣天气下,相机输出漏检率飙升,后融合策略随之大面积瘫痪。新型架构深入至中间特征层构建双向交叉注意力熔合网络。稀疏而精准的毫米波雷达四维点云(距离、方位角、俯仰角与径向多普勒速度)被编码为空间物理导引先验;超广角视频特征图则作为高密度语义知识库。
系统利用雷达点云的位置热区,在千万像素高分辨率特征图谱中定向引导多尺度卷积核打捞被雨雾遮挡的暗弱车辆轮廓;反过来,利用图像提供的高精度二维长宽尺寸与车型细粒度语义,约束雷达点云因多径虚假反射产生的空间弥散噪点。密疏两股异构数据在空间鸟瞰图(BEV)统一视界下实现特征级正交互补,大幅增强了全天候连续全息追踪的稳定性。即使在遭遇重型集装箱卡车长达五秒钟的完全视线遮挡时,感知中枢依然能够凭借雷达高频多普勒多径特征与空间运动惯性,持续稳定平滑预测被遮挡车辆的微秒级航迹,消除了目标重识别(ReID)跳变断流难题。
百公里城际快速路示范区极端全气候长周期实测检验
在某省级智能网联车联网先导区横跨两座特大桥梁长达八十公里的城际快速路全域雷视融合示范工程中,该套路侧多模态感知系统全面接入了沿线数百套路侧感知立杆并展开了为期一年的实战常态化运行。测试覆盖了江南梅雨季节暴雨如注、秋冬季团雾突袭以及盛夏高架桥面高达六十度极端地表高温等多重长尾恶劣工况。
监测审计报告证实,在可见光视距受雨雾影响压降至不足三十米的极端气象工况下,雷视融合中枢对三百米视距范围内机动车、非机动车及突发路面抛撒障碍物的三维空间综合检出率依然保持在百分之九十六点八的高位,车辆轨迹航向角估计误差小于零点五度,车辆三维中心定位误差收敛在十五厘米以内,全天候有效可运行率从纯光学时代的不足百分之七十跃升至百分之九十九点二以上,强力支撑了高阶自动驾驶车队的安全试运营。有意在智慧公路、车路协同示范区及特大枢纽立交构建全天候全息数字底座的建设单位,可通过 获取定制方案 展开深入的技术架构适配研讨。